Shogi Pick Robot v1.0|AI画像認識で将棋駒を自動PICK & DROP
- ダウンロード商品¥ 1,980
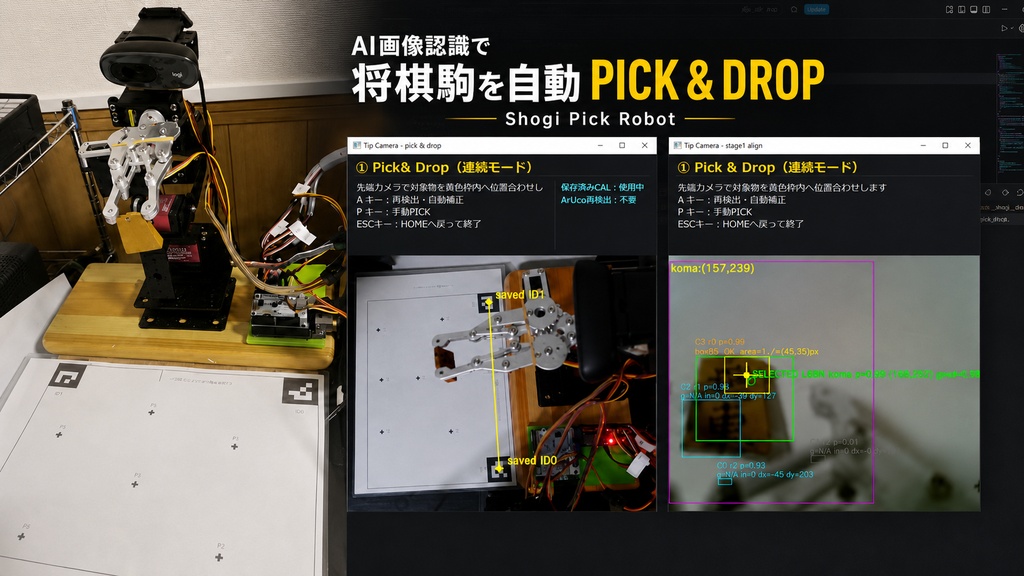
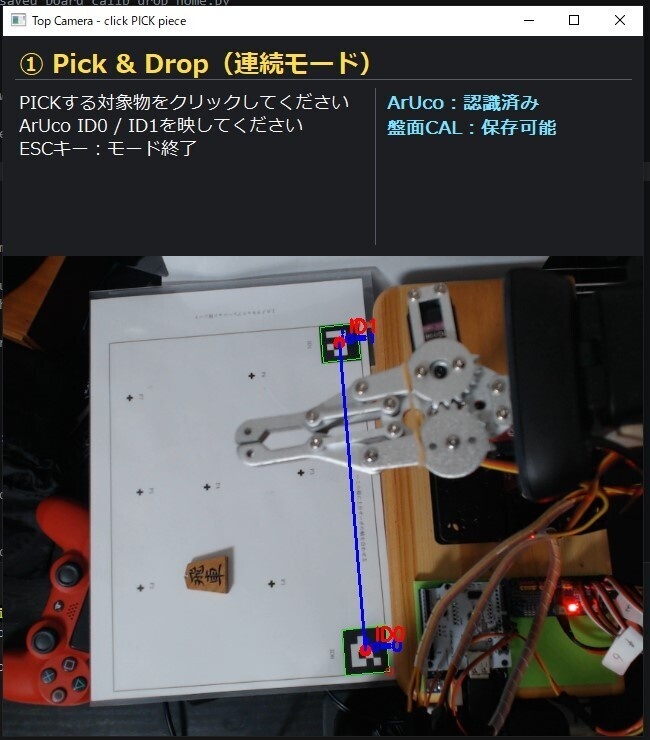
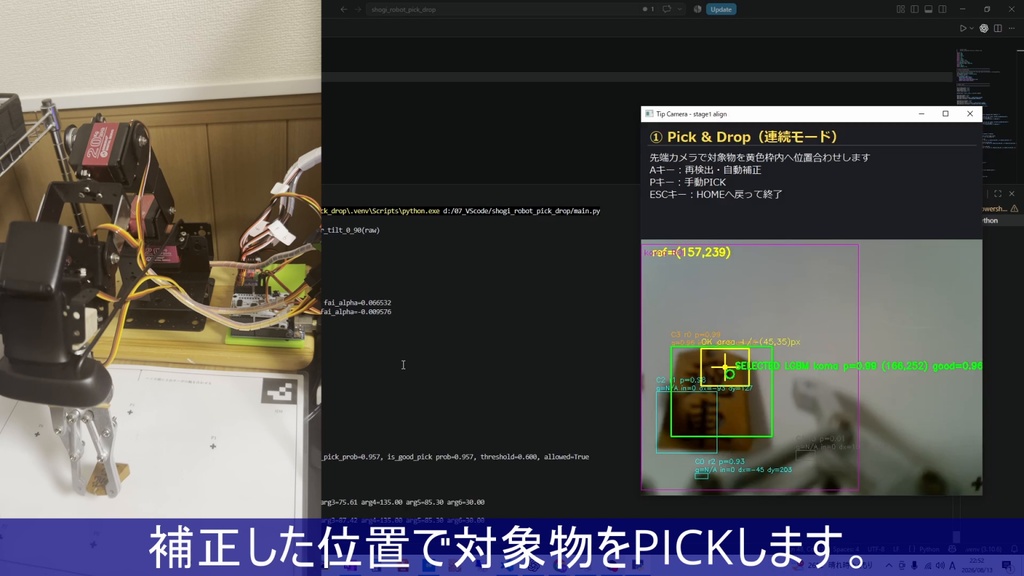
Shogi Pick Robot v1.0は、上カメラ・先端カメラ・ArUco・LightGBM・Arduinoを組み合わせ、対象物のPICK & DROPを行うロボットアーム用プログラムです。 ▼ Shogi Pick Robotの詳しい解説記事 https://www.jijis-blog.com/shogi-pick-robot/ PC画面でPICKする対象物とDROP位置をクリックすると、上カメラによる座標変換、先端カメラとAI画像認識による位置補正を行い、ロボットアームがPICK & DROPを実行します。 将棋駒を対象として開発・評価しています。
【主な機能】
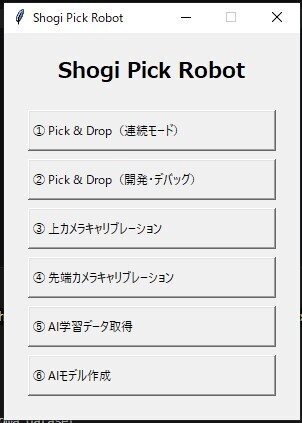
・上カメラ+ArUcoによる盤面座標変換 ・マウスクリックによるPICK対象/DROP位置の指定 ・先端カメラ+LightGBMによる対象物候補の認識 ・Dynamic REFによる自動位置補正 ・Good Pick判定と再検出・再補正 ・PICK後に対象物を保持したまま移動するHOLD_HOME ・上カメラ/先端カメラの7点キャリブレーション ・AI学習データの取得 ・LightGBMモデルの再学習 GUIから次の6モードを選択できます。 ① Pick & Drop(連続モード) ② Pick & Drop(開発・デバッグ) ③ 上カメラキャリブレーション ④ 先端カメラキャリブレーション ⑤ AI学習データ取得 ⑥ AIモデル作成
ご購入前に必ずご確認ください
Shogi Pick Robot v1.0は、ブログ「コスパ最強!? ロボットアームの作り方」シリーズに沿ってロボットアーム本体と基本回路を製作し、基本動作できる状態を前提とした発展企画です。 ロボットアーム本体の製作キットではありません。 ロボットアーム本体、Arduino Uno、PCA9685、USB Host Shield、PS4コントローラー、Webカメラなどのハードウェアは商品に含まれません。 Shogi Pick Robot v1.0では、PS4コントローラーをUSB有線接続で使用します。過去シリーズにあるBluetooth/PS4BT版は使用しません。 主な動作確認環境: ・Windows ・Python 3.10.x 64bit推奨 ・Python 3.10.6 64bitで動作確認 ・Microsoft Visual C++ Redistributable x64 ・Arduino Uno ・上カメラ:Logicool C922n ・先端カメラ:Logicool C270n 他の環境やWebカメラで同等の認識精度・位置精度を保証するものではありません。 ご購入前に、既存ロボットアームシリーズの内容と必要なハードウェアをご確認ください。 ▼ ロボットアームの作り方 https://www.jijis-blog.com/robot_arm_intro/
販売内容
ダウンロード商品には、主に以下を収録しています。 ・Shogi Pick Robot Pythonプログラム一式 ・Windows用セットアップ/起動BAT ・Arduino Uno用プログラム ・学習済みLightGBMモデル 2種類 ・購入時モデルの復元用バックアップ ・将棋駒用の参考初期学習データ(CSV) ・キャリブレーション用データ ・上カメラキャリブレーションシート(PDF) ・README補助資料(PDF) ・【必読】README.md ・README_閲覧用.pdf ・LICENSE.txt ・THIRD_PARTY_NOTICES.txt 詳細なファイル構成、セットアップ方法、操作方法、安全事項は、商品に同梱する【必読】README.mdをご確認ください。 ※ロボットアーム本体、Arduino Uno、Webカメラ、PS4コントローラーなどのハードウェアは含まれません。
初期学習データ・再学習について
将棋駒用の参考初期学習データとして、40列・112件のCSVを同梱しています。 ・○:32件 ・△:32件 ・×:48件 この初期CSVは、同梱しているLightGBMモデルを完全再現するための全学習データではありません。 開発時に使用した学習画像1,168枚は商品に含まれません。 ⑤ AI学習データ取得を使用すると、購入者自身の環境で教師データを追加できます。 ⑥ AIモデル作成を使用すると、追加したデータを含めてLightGBMモデルを再学習できます。 ⑥を実行すると、通常使用する以下の2モデルが上書きされます。 ・lightgbm_koma_model.pkl ・lightgbm_good_pick_model.pkl 購入時の正式モデルは、models/backup/に同梱している2モデルからセットで復元できます。
実測PICK成功率
将棋駒を使用して27回測定した結果は次のとおりです。 ・完全自動PICK成功:16 / 27(約59%) ・再検出操作込み累計PICK成功:21 / 27(約78%) ・最終失敗:6 / 27(約22%) 21 / 27は、完全自動PICK成功16回を含む累計のPICK成功数です。 これは、対象物を把持できたかを人間が確認した「PICK成功率」です。 DROP、通常HOME、連続サイクル全体までを含むPick & Drop成功率ではありません。 照明、背景、カメラ位置、対象物の置き方、ロボット個体差、サーボ再現性、グリッパー状態などによって結果は変化します。 購入者環境での成功率を保証するものではありません。
注意事項・README・ライセンス
本製品は実験・学習用です。玩具や、安全装置を備えた産業用ロボットではありません。 使用中はロボットアームの動作を監視し、異常時にサーボ電源を遮断できる状態で使用してください。 本システムには把持成功を確認するセンサーがないため、対象物をPICKできていない場合でも、その後の処理へ進むことがあります。 ご使用前に、商品に同梱している【必読】README.mdを必ず確認してください。セットアップ方法、操作方法、安全事項、既知の課題などを記載しています。 Arduino用ライブラリなど、一部の第三者ライブラリ本体は商品に含まれません。READMEに記載している配布元から購入者自身で導入してください。 ライセンス、免責、サポート、キャンセル・返金、再配布などの条件については、同梱するLICENSE.txtをご確認ください。 Arduinoプログラムおよび第三者ソフトウェアのライセンスについては、arduino/LICENSE_GPL-2.0.txtおよびTHIRD_PARTY_NOTICES.txtもご確認ください。